博客
说到正则化大家应该都不陌生,这个在机器学习和深度学习中都是非常常见的,常用的正则化有L1正则化和L2正则化。提到正则化大家就会想到是它会将权重添加到损失函数计算中来降低模型过拟合的程度。了解更多一点的同学还会说,L1正则化会让模型的权重参数稀疏化(部分权重的值为0),L2正则化会让模型的权重有趋于0的偏好。
Dropout是在《ImageNet Classification with Deep Convolutional》这篇论文里提出来为了防止神经网络的过拟合。它的主要思想是让隐藏层的节点在每次迭代时(包括正向和反向传播)有一定几率(keep-prob)失效。
谣言止于智者,谣言止于科学。本文从科学的角度带你去了解5G为什么对人类几乎是安全的。在追求真理的过程中,我们应该依靠的是科学证据,而不是恐惧和意识形态来决定事物是否应该存在与发展这个问题。
Physically-based rendering (PBR) 说起来是令人兴奋的,如果不负责任的说,它是未来实时渲染的趋势。 这个术语经常被人提及, 也让人产生疑惑:具体到底是个什么鬼呢。
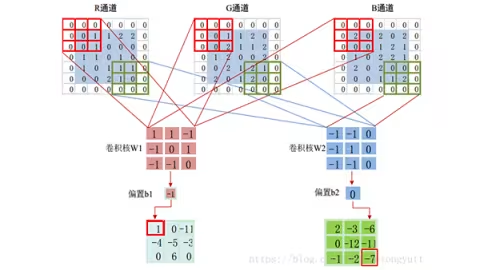
卷积层(Convolutional layer)主要是用一个采样器从输入数据中采集关键数据内容;池化层(Pooling layer)则是对卷积层结果的压缩得到更加重要的特征,同时还能有效控制过拟合。
人工智能技术作为人类的一项发明创造,本身具备了一定的创造力。无论是专利法治实践还是理论研究均无法否认,在弱人工智能时代,人工智能技术兼具发明创造工具和发明创造方案的提供者的双重身份。
盖斯特汽车战略咨询指出,目前,自动驾驶汽车处于不断发展的状态,包括特斯拉、大众和沃尔沃在内的众多汽车公司,以及苹果和谷歌在内的科技巨头都投入了巨额资金,为自动驾驶技术的实际道路应用努力奋斗。近日,一份调查为读者奉上有关前沿移动技术的一些答案。
<a href="http://imgtec.eetrend.com/blog/2019/100046359.html"><font color="#004a85">之前我们介绍了RNN 网络结构以及其所遇到的问题</font> </a>,RNN 结构对于关联度太长的时序问题可能无法处理,简单来说,RNN对于太久远的信息不能有效地储存,为了解决这个问题,有人提出了LSTM的网络结构,LSTM 网络结构最早是由 Hochreiter & Schmidhuber 在1997 年提出的,随着后来研究者的不断改进,LSTM网络在很多
Long Short Term Memory Networks (LSTMs) 最近获得越来越多的关注,与传统的前向神经网络 (feedforward network)不同,LSTM 可以对之前的输入有选择的记忆,从而有助于判断当前的输入, LSTM的这一特点在处理时序相关的输入时,有着很大的优势。
关于深度卷积神经网络的前世今生,就不在此处进行过多的介绍。在此,主要对网络的各个组成部分进行简要介绍。深度卷积神经网络主要是由输入层、卷积层、激活函数、池化层、全连接层和输出层组成。
常见的生成式模型有:线性判别式分析 (Linear Discriminant Analysis)、朴素贝叶斯 (Native Bayesian)、K近邻 (KNN)、混合高斯模型 (GaussianMixture Model)、隐马尔科夫模型 (HiddenMarkov Model)、贝叶斯网络 (Bayesian Networks)......
如今说起汽车行业的网红代表,“自动驾驶”当之无愧。从自动驾驶概念推出以来,行业大佬们都跃跃欲试,各种自动驾驶生态圈层出不穷,自动驾驶也必然是未来汽车科技发展的趋势。但到底什么是自动驾驶,不同级别的自动驾驶分别能实现什么样的自动化水平,在开发自动驾驶系统时如何正确定义级别?
到底人工智能是什么?学人工智能必看哪些书籍?简单来说,人工智能就是研究如何让计算机去完成以往需要人的智力才能胜任的工作,通过生产能像人类一样做出智能反应的智能机器,来代替人类从事一些脑力或体力劳动。

人们曾经认为眼睛是一个“闇哑的”传感器,通过视觉神经将数据发送到大脑,大脑包含了所有的视觉“处理”能力。近年来,科学家们一直在探究眼睛内视网膜神经元的复杂结构和线路。正如对大脑的研究已经为现代人工智能(AI)做出了巨大的贡献一样,关于视觉系统的这些发现也提出了一个有趣的框架,可以指导当今高度专业化、分布式和互连的数据中心中类似的复杂处理任务的未来发展。