博客
在进行第一个VR应用开发之前,我们来看看几个重要的概念:
搭建场景:创建一个可视化、可交互、脚本驱动的虚拟现实环境。
立体渲染:用两个相机渲染场景分别表示用户的左右眼,然后通过Oculus Rift头显的透镜,这两幅图片被重合在一起,从而形成清晰且具有深度视觉的场景。
头动追踪:通过捕获Oculus Rift头显的位置和转向来改变虚拟世界中相机的位置和转向。
我们需要编写大量3D操作的代码来表现我们的想法,可以直接通过OpenGL和DirectX来渲染3D视图,但是这样做太浪费时间了,而且也超出了本书的范畴。我们unity3D游戏引擎来做这件事,Unity用于快速构建VR内容非常合适,最主要的是它非常容易掌握。
通常网络安全存在的问题有受到非法入侵者的攻击、敏感数据被泄露或修改、网络中传送的信息被窃听......这些网络中存在的问题都是通过一定的攻击手段实现的,例如计算机病毒、计算机蠕虫、特洛伊木马、黑客技术和逻辑炸弹等。
据国外媒体报道,近几年平均每个月都会出现10种以上的攻击手段。虽然大多数的攻击手法都惊人的形似,无非是蠕虫、后门、Rootkits和DOS等,但这些手段都体现了强大的威胁。攻击手段的新变种与以前相比更加智能化,攻击目标直指互联网基础协议和操作系统,同时黑客工具应用起来也越来越简单,使得很多新手也能轻易使用黑客工具,像各大新闻才报道“男子初中学历自学编程成黑客”。
<strong>对策</strong>
网络安全技术的发展是多维、全方位的,主要有以下几个方面:
<strong>三种情况,引出问题:</strong>
<font color="#aa8812">(1)</font> new出来的对象需要释放,而释放时,如果有其他人引用了这个对象,再次使用这个对象时,则会出现野指针情况。
==> 于是出现了引用计数的释放管理机制。
<font color="#aa8812">(2)</font> 对于一个返回对象指针的方法,你若不看文档不看内部代码,你无法知道这个指针需不需要你来释放。同样的对于将一个指针或者对象作为参数给一个方法后, 你也无法知道这个方法会不会将你的对象释放掉。
==> 于是出现了谁拥有谁释放的管理思想。
卷积神经网络(CNN)最开始是用于计算机视觉中,然而现在也被广泛用于自然语言处理中,而且有着不亚于RNN(循环神经网络)的性能。
<font size="3" color="#33b1c8"><strong>1、传统的自然语言处理模型</strong></font>
PHP加密方式分为单项散列加密,对称加密,非对称加密这几类。
像常用的MD5、hash、crypt、sha1这种就是单项散列加密,单项散列加密是不可逆的。
像URL编码、base64编码这种就是对称加密,是可逆的,就是说加密解密都是用的同一秘钥。
除此外就是非对称加密,加密和解密的秘钥不是同一个,如果从安全性而言,加密的信息如果还想着再解密回来,非对称加密无疑是最为安全的方式。
<font size="3"><strong>不可逆加密函数</strong></font>
<font size="3"><strong> 1、梯度下降法</strong></font>
梯度下降法实现简单,当目标函数是凸函数时,梯度下降法的解是全局解。一般情况下,其解不保证是全局最优解,梯度下降法的速度也未必是最快的。
梯度下降法的优化思想:用当前位置负梯度方向作为搜索方向,因为该方向为当前位置的最快下降方向,所以也被称为是”最速下降法“。最速下降法越接近目标值,步长越小,前进越慢。
缺点:
(1)靠近极小值时收敛速度减慢,求解需要很多次的迭代;
(2)直线搜索时可能会产生一些问题;
(3)可能会“之字形”地下降。
如若要想在2021/2022的年度车型上实现SAE L4/L5的全自动驾驶功能,就需要应用多种传感器冗余系统。当今的半自动驾驶系统采用了各种各样数量和设计的雷达和摄像头系统。而高性能价格合理、能检测300米半径内信息的激光探测与测距系统开发,还处在预研阶段。大多数汽车制造商都认为,如果要实现全自动驾驶,摄像头、雷达和激光雷达这三大传感器系统缺一不可。
何为渲染?如果我们只是想显示一堆不变的数据,那么我们直接写一个a.html丢到服务器上让客户端访问就可以了。但这是基本不可能的事情,数据一般是变化的。你不可能为每套数据写一个视图,所以我们需要分离数据和视图,然后使用一种技术将数据塞到视图中,这种技术就叫渲染。
这是一份物联网平台的定义、特点、分类和市场发展状况的报告,适合于物联网开发人员,任何物联网方案或者软硬件提供商,物联网使用者,企业物联网采购人员和决策者,以及对物联网有兴趣的任何学习者。
<strong>1、黑电平定义</strong>
黑电平(Black Level Correction):即黑色数据的最低电平值,通常指感光图像数据为0时对应的sensor信号电平值。
<strong>2、黑点平成因</strong>
黑电平形成的原因有多种,主要的形成原因如下面两点:
<font color="#02c3b0"><strong>一、为什么需要有同步呢?</strong></font>
同步机制是用来维护游戏的一致性,通俗的说就是虚拟世界中的事实;比如在CF中,大家的PING都很高,A和B两个玩家同时发现了对方,并向对方开火,如果没有很好的同步机制,那么A玩家的显示B还没有开枪就被击中,而B的屏幕上显示玩家A还没有开枪就被杀死,这就出现了不一致的问题,那么这个游戏就没法正常玩了。
延迟是造成不一致问题的主要原因。如果延迟都为0,那么也就不存在不一致的问题了,就像在真实世界中一样。而同步机制除了基本的通信作用外,最重要的任务就是解决不一致问题。为了保证游戏的一致性,根据游戏类型、技术条件的不同,选择的同步方式也会不同。
机器人步态分为静态步行和动态步行。当机器人做静态步行运动时,身体的各个部分运动速度很小,机器人的整体稳定性较易控制。静态步行稳定性采用机器人的重心地面投影点(Center of Gravity,简称CoG)作为稳定性标准,这种判定方法适用于运动较为缓慢的情况。<!--break-->
<font color="#33b1c8"><strong>静态步行与动态步行</strong></font>
<font size="3"><strong>一:什么是ANR</strong></font>
如果应用程序不能响应用户的输入了,那么就可以说应用ANR了。
如果需要运行一个耗时较长的操作的时候,不要把这个任务放在UI线程上运行,而是单独创建一个线程运行那些操作。
以下情况会出现ANR提示对话框:
(1). 5秒内对一个输入动作没有反应。
(2). 一个BroadcastReceiver在10秒内没有完成运行。
<font size="3"><strong>二:如何避免ANR</strong></font>
<font size="3"><strong>1、从现实到增强现实</strong></font>
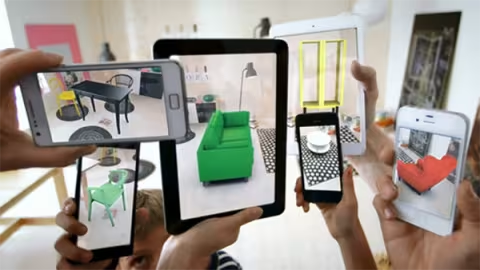
增强现实(Augmented Reality,简称AR)和虚拟现实(Virtual Reality,简称VR)概念的出现已经有几十年的历史了,然而VR/AR大量出现在科技媒体上吸引各方眼球也就是最近的事情。在本节中我们简单介绍一下这两个概念以及它们的历史,同时澄清一下它们的区别。
首先,让我们来想一想:什么是现实?很哲学很深邃的问题,古希腊思想家柏拉图说过,哦,扯远了,回到大家赖以养家糊口的计算机世界,沿用俗语我们定义现实为:“眼见为实”。再具体地说,我们关心的现实就是以影像的方式呈现给人类视觉系统的对于真实世界的感知信息。简单的说,就是真实世界的影像。
<strong>1、郭盛华</strong>
<center><img width="600" src="http://imgtec.eetrend.com/sites/imgtec.eetrend.com/files/201807/blog/16…; alt="全球最厉害的7大黑客人物!"></center>

<font size="3"><strong>(一)自动驾驶技术分级</strong></font>
自动驾驶技术分为多个等级,目前国内外产业界采用较多的为美国汽车工程师协会(SAE)和美国高速公路安全管理局(NHTSA)推出的分类标准。按照SAE的标准,自动驾驶汽车视智能化、自动化程度水平分为6个等级:无自动化(L0)、驾驶支援(L1)、部分自动化(L2)、有条件自动化(L3)、高度自动化(L4)和完全自动化(L5)。两种不同分类标准的主要区别在于完全自动驾驶场景下,SAE更加细分了自动驾驶系统作用范围。
<strong>Action示例:</strong>
<strong>1、移动动作</strong>
cc.MoveBy:create(time, posX, posY) 在time时间内,相对当前位置基础上移动x,y个单位。
cc.MoveTo:create(time, posX, posY) 在time时间内,移动到cc.p(posX, posY)位置。
<strong>2、缩放动作</strong>
cc.ScaleBy:create(time, scaleX, scaleY) 在time时间内,相对当前大小缩放scale(scaleX, scaleY)个单位
卷积网络在本质上是一种输入到输出的映射,它能够学习大量的输入与输出之间的映射关系,而不需要任何输入和输出之间的精确的数学表达式,只要用已知的模式对卷积网络加以训练,网络就具有输入输出对之间的映射能力。