机器视觉在中国的发展已有十余个年头。过去十年是机器视觉产业在中国市场发展最快的十年,经过一定时期的普及与推广,机器视觉已逐渐为广大客户所熟知,而且应用范围,也逐渐开始扩大,大规模的应用领域由起初的电子、制药等行业,逐步扩展到包装、印刷等各大领域。
机器视觉市场在发展,机器视觉技术在进步,在以不断满足客户发展需求的同时,最基本需求的满足也是不容忽视的。一直以来,我国的科技水平都处于不断发展的阶段,机器视觉技术作为科技发展的产物,为了更好的适应行业需求,也在不断的优化升级。纵观行业发展,国内机器视觉市场机遇与挑战并存,而行业技术的升级更显得尤为必要了。
Image Restoration Using Very Deep Convolutional Encoder-Decoder Networks with Symmetric Skip Connections
作者:Xiao-Jiao Mao、Chunhua Shen等
本文提出了一个深度的全卷积编码-解码框架来解决去噪和超分辨之类的图像修复问题。网络由多层的卷积和反卷积组成,学习一个从受损图像到原始图像的端到端的映射。卷积层负责特征提取,捕获图像内容的抽象信息,同时消除噪声/损失。相对应,反卷积层用来恢复图像细节。
网络结构
除了枪支弹药,智能手机也可以成为恐怖分子手中强有力的武器,在一些大片里,我们时常会看到恐怖分子利用手机引爆隐藏的炸弹,监狱里的犯人利用手机遥控狱外人员继续作案等场景,其实这些场景都是真实存在的。但是,与此同时,执法机构也能够通过智能手机获取有效情报,并成功追踪到恐怖分子的踪迹。
2015年11月13日,法国巴黎市发生了一系列恐怖袭击事件,造成上百人死亡。虽然时过三年,此事仍然是众所周知的大规模袭击事件之一,也是法国甚至全球民众心中的一块伤口。人们不禁感叹,如果没有手机一切或许就无法顺利地按照计划进行。
一位不愿透露姓名的前法国反恐官员表示,袭击Bataclan音乐厅和其他夜生活场所的伊斯兰国(IS)极端组织的枪手和投弹手就是使用手机来协助完成屠杀活动的。
IHS Markit预测,到2025年,全球将有大约754亿台物联网设备。几年后,大多数工业和消费领域都会出现连网设备。
在这里,EU Automation营销总监Jonathan Wilkins解释了物联网如何影响面向消费者的企业,以及制造商可以从中吸取什么教训。
物联网设备无处不在。一些是有用的,比如可以显示心率、步数和食物摄入量的健身跟踪器;有些没那么有用,比如Quirky 智能鸡蛋托盘,它可以监测冰箱里的鸡蛋数量及其有效期。如果用心选择,物联网设备可以帮助广泛的行业,如制造业、医疗保健和城市规划。
<font size="3"><strong>改变消费者</strong></font>
<font color="#9a9a9a">选自 | Forbes</font>
<font color="#9a9a9a">编译 | 网易智能(公众号 smartman163)</font>
<font color="#9a9a9a">参与 | 晗冰</font>
据国外媒体报道,近日《福布斯》采访了与人工智能相关的120位高管,就2019年人工智能将会如何进行了展望。对于未来的人工智能,虽然众说纷纭,但无疑是期望人工制更实用、更精确、为社会带来更好的未来。
<font size="3" color="Purple">1. 介绍</font>
基于物理的渲染系统用双向反射分布函数(BRDF)来描述物体表面的反射表现。BRDF考虑物体表面各个方向的入射光(环境光)而不是仅仅计算某单一方向的入射光。近年的大量相关研究投入到如何实现环境光照效果与硬件渲染相结合。然而,其大部分的实现过于复杂,而且对硬件的要求过高。另一方面,众所周知,在BRDF实现的主要特性中,环境光照效果并不要求严格的计算的精确性。
所以,后来发展出大量的近似处理技巧来得到可以接受的近似环境光照效果。本文中,我们将介绍一种非常简单的利用已有功能的实现方式。
城市是人类文明发展的产物,随着物联网、AI等科技技术的发展,我国正处于城镇化加速发展的时期,部分地区“城市病”问题日益严峻。为解决城市发展难题,实现城市的可持续发展,建设智慧城市已成为当今城市发展的趋势。
智慧城市运用信息和通信技术手段感测、分析、整合城市运行核心系统的各项关键信息,从而对包括民生、环保、公共安全、城市服务、工商业活动在内的各种需求做出智能响应。这其中包括了“城市大脑”,以及智慧城市的每一个“细胞”的协同运作。从建设内容上,可分为基础设施建设、信息化的应用、各种产业的智慧化建设;从面向的对象不同,可分为智慧政务、智慧产业、智慧民生三大内容。
本文整理智慧城市较为热点的“交通、医疗、社区”三大板块进行分析。
随着机器学习浪潮的高涨,越来越多的算法在许多任务中表现得很好。但是我们通常不可能在事先知道哪种算法会是最优的。如果你有无限的时间逐一去尝试每一个算法那就另当别论。接下来的文章我们将依赖从模型选择和超参数调节中得到的知识向你一步一步展示如何来选择最优的算法。
原文地址:http://www.askaswiss.com/2017/02/how-to-choose-right-algorithm-for-your…
“损失函数减肥用,神经网络调权重”
在上一讲中,由于感知机不能解决“异或”问题,明斯基并无恶意却把AI冷藏了二十载。但是解决“异或”问题,其实就是能否解决非线性可分问题。如何来解决这个问题呢???
简单总结,其就是用更加复杂网络(利用多层前馈网络——经典的全连接前馈神经网络与BP)。接下来,我们将详细讨论该问题。
<font size="3"><strong> 6.1 复杂网络解决“异或”问题</strong></font>
我们知道了深度学习是一个包括很多隐含层的复杂网络。感知机之所以当初无法解决“非线性可分”问题,是因为相比于深度学习这个复杂网络,感知机太过于简单”。
相比目前还无法大规模应用的无人驾驶,高级辅助驾驶系统是一种把汽车变的更智能的实用技术。目前的车辆都带有驾驶辅助系统,广泛应用的倒车雷达,比较高端的远程召唤,都属于辅助驾驶。
随着造车新势力的崛起,互联网公司的介入,越来越多的高科技技术应用到了汽车上。ADAS作为汽车智能化的典型功能,备受关注。
<font size="3"><strong>01 自适应巡航控制系统 Adaptive Cruise Control(ACC)</strong></font>
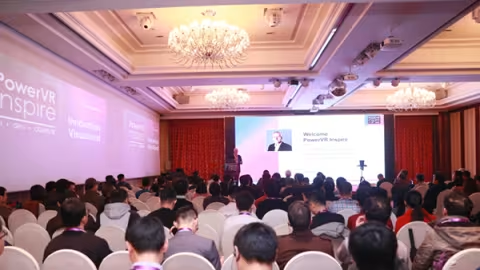
2018 Imagination Inspire event 上周在深圳和上海成功举办,大会得到了参会者的肯定与积极的反响。会议中我们不仅发布了公司最新款的PowerVR人工智能神经网络加速器3NX NNA和最新款GPU PowerVR 9XEP两款新核,还从应用的角度让更多的人了解Imagination是如何助力芯片企业开发更好的产品。与此同时,我们邀请到了生态及合作伙伴分享他们的技术经验以及对行业的看法。
Raycasting的核心是从每一个屏幕像素处发射一条光纤,然后让其穿过整个体数据。基于GPU的Raycasting可以独立,并行地计算每条光线,从而能大大提高速度,实现实时绘制效果。绘制时的过程一般是绘制一个长方体,并且以体数据作为三维纹理。
OpenGL中主要包括了两种数据——Buffer和Texture。
Buffer用于储存线性数无类型据块,可以看成普通的内存块,而Texture则用于储存多维数据,一般储存图像或者其他数据。
<font color="Purple"><strong> Buffer</strong></font>
OpenGL中有很多绑定点,Buffer绑定在绑定点使用。
在机器学习表现不佳的原因要么是过度拟合或欠拟合数据。
<strong>机器学习中的逼近目标函数过程</strong>
监督式机器学习通常理解为逼近一个目标函数(f)(f),此函数映射输入变量(X)到输出变量(Y).
Y=f(X)Y=f(X)
这种特性描述可以用于定义分类和预测问题和机器学习算法的领域。
从训练数据中学习目标函数的过程中,我们必须考虑的问题是模型在预测新数据时的泛化性能。泛化好坏是很重要的,因为我们收集到的数据只是样本,其带有噪音并且是不完全的。
<strong>机器学习中的泛化</strong>
在In机器学习中,我们描述从训练数据学习目标函数的学习过程为归纳性的学习。
随着互联网的普及,各类App如雨后春笋般产生。受限于代码质量,App中或多或少的会存在各类漏洞。据统计,CVE(http://cve.mitre.org/)及CNNVD(http://www.cnnvd.org.cn/)能够涵盖的漏洞多达100000个,严重威胁着网络及用户安全。当前,二进制漏洞挖掘主要依靠专业人员的人工审计,从而能够提供准确的漏洞点、漏洞利用及修补方案。
然而,人工审计与挖掘存在以下缺陷:
1. 开发团队往往缺少专业的安全人员,不能及时发现漏洞;
2. 面对数量庞大的漏洞,安全人员疲于应对。而自动化漏洞挖掘能够为人工审计提供良好的补充,也更为经济。
本文涉及:蓝牙,WiFi,BLE,Zigbee,Z-Wave,6LoWPAN,NFC,WiFi Direct,GSM,LTE,LoRa,NB-IoT和LTE-M。小隐根据它们的功能,数据速度和操作范围不同而成几个大类。
<font size="3" color="blue"><strong>点对点技术</strong></font>
点对点即表示两个设备连接在一起以进行直接通信。通常只有两个设备可以参与对等连接。
<strong>Bluetooth Classic (经典蓝牙)</strong>
最知名的点对点无线技术当属蓝牙无疑了。将手机连接到蓝牙扬声器时,蓝牙扬声器是手机和扬声器之间即为点对点无线连接。
本文转载自公众号微软研究院AI头条(ID:MSRAsia)
本文作者:代季峰、林思德、郭百宁
编者按:自1998年成立以来,微软亚洲研究院一直致力于推动计算机科学领域的前沿技术发展。在建院20周年之际,我们特别邀请微软亚洲研究院不同领域的专家共同撰写“预见未来”系列文章,以各自领域的前瞻视角,从机器学习、计算机视觉、系统架构、图形学、自然语言处理等多个方向出发,试图描绘一幅未来科技蓝图。
在计算机视觉领域,图像识别这几年的发展突飞猛进,但在进一步广泛应用之前,仍然有很多挑战需要我们去解决。本文中,微软亚洲研究院视觉计算组的研究员们为我们梳理目前深度学习在图像识别方面所面临的挑战以及具有未来价值的研究方向。
识别图像对人类来说是件极容易的事情,但是对机器而言,这也经历了漫长岁月。
<font size="3"><strong>迁移学习</strong></font>
迁移学习近年来在图形领域中得到了快速的发展,主要在于某些特定的领域不具备足够的数据,不能让深度模型学习的很好,需要从其它领域训练好的模型迁移过来,再使用该模型进行微调,使得该模型能很好地拟合少量数据的同时又具备较好的泛化能力(不过拟合)。
在迁移学习任务中,需要事先定义一组源数据集合,使用该集合训练得到预训练好的模型,该模型具备了源数据集合中的一些知识,在目标数据集合上微调该预训练的模型,使得模型能够很好地完成目标数据集合定义的任务,即完成了迁移学习。
工业相机是机器视觉系统中的一个关键组件,其最基础功能就是将光信号转变成为有序的电信号。选择合适的工业相机也是机器视觉系统设计中的重要环节,工业相机不仅是直接决定所采集到的图像分辨率、图像质量等,同时也与整个系统的运行模式直接相关。
<strong>工业相机主要参数</strong>
<strong>1. 分辨率(Resolution):</strong>相机每次采集图像的像素点数(Pixels),对于工业数字相机一般是直接与光电传感器的像元数对应的,对于工业数字模拟相机则是取决于视频制式,PAL制为768*576,NTSC制为640*480。